The Power of Inspection and Security Robots
Présentation fabricant ; pas une installation Protectas et aucune promesse portant sur toute configuration.
Voir la présentation officielle sur YouTube ↗
PROTECTAS / ROBOTIQUE / Inspection & surveillance
Robotnik
Une plateforme à quatre roues qui déplace ses capteurs entre des points de contrôle définis, observe le site et transmet les événements à vos équipes. Protectas étudie le parcours, les analyses utiles et l’organisation humaine qui transforme une observation en action.
Audit · Installation · Formation · Maintenance · SAV
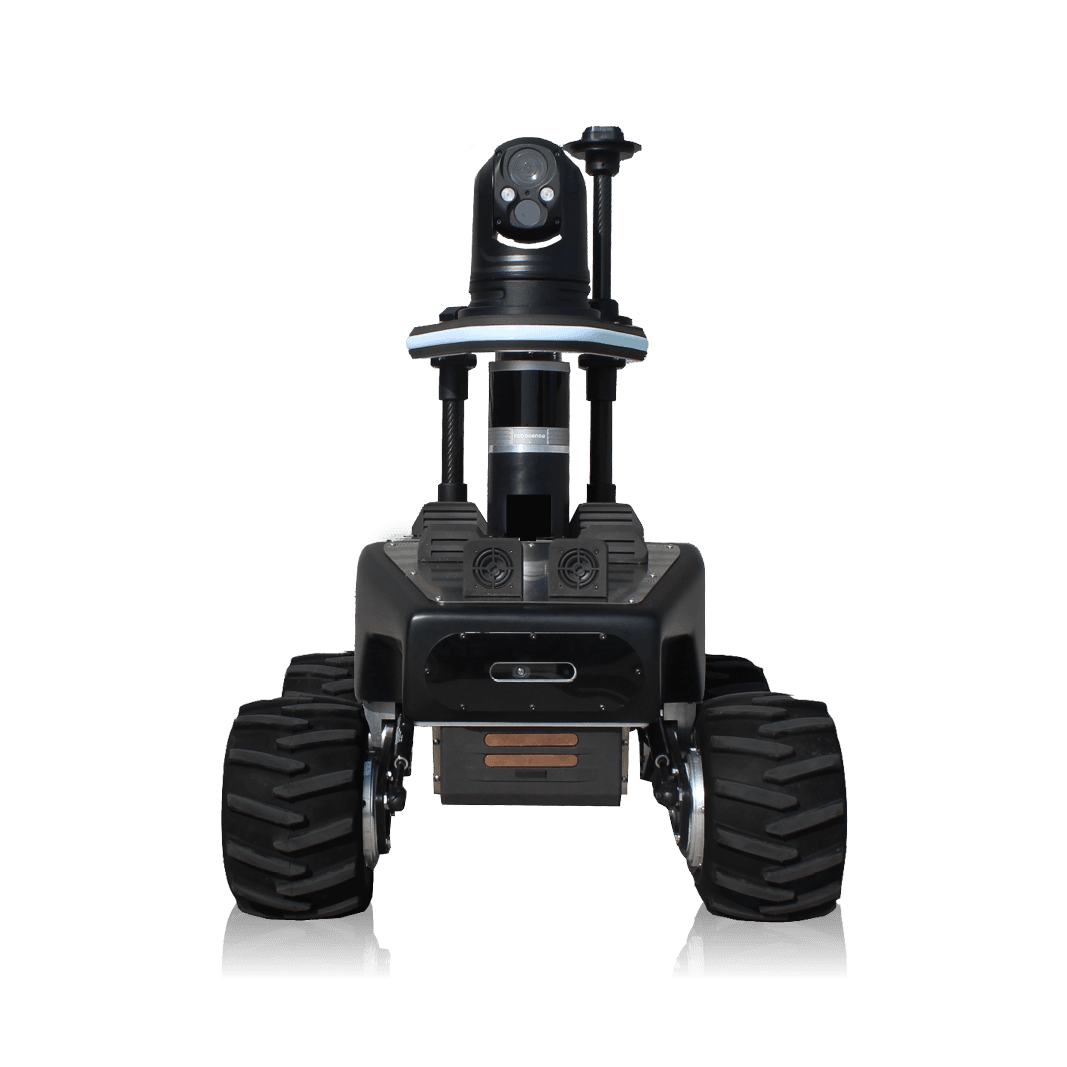
LE MODÈLE EN ACTION
Des images du fabricant pour comprendre la mobilité et les fonctions présentées. La configuration et les conditions d’emploi restent celles définies dans votre étude.
Lecture à votre demande · Aucun démarrage automatiquePrésentation fabricant ; pas une installation Protectas et aucune promesse portant sur toute configuration.
Voir la présentation officielle sur YouTube ↗Cette page décrit le RB-WATCHER standard. Le RB-WATCHER XL possède un autre châssis, une autre batterie et des caractéristiques différentes : ses 10 heures annoncées, son IP55 et ses capacités de franchissement ne sont pas attribués au modèle présenté ici.
01UNE MISSION UTILE
Le bon point de départ : une tâche répétitive, un point d’observation et une équipe capable d’exploiter le résultat.
Le robot peut parcourir les abords et les circulations autorisées, s’arrêter devant une porte de service ou une zone de stockage et fournir une observation récente au poste de contrôle. L’intérêt est de varier les points de vue entre les caméras fixes. Un acheteur doit toutefois définir le délai acceptable entre deux passages : une ronde mobile ne surveille pas chaque point en permanence.
Une mission peut associer des vues visibles et thermiques de moteurs, d’enveloppes d’armoires ou d’autres surfaces accessibles. On cherche une évolution à examiner, avec un angle, une distance et des conditions comparables. Une caméra thermique ne voit pas à travers une porte métallique et ne remplace ni une mesure électrique qualifiée ni les contrôles obligatoires de maintenance.
L’équipe peut utiliser des missions programmées et reprendre la main à distance pour examiner un point, si la liaison et les droits le permettent. Ce projet devient pertinent lorsque les accès sont maîtrisés et les consignes explicites. La protection des quais, la circulation des poids lourds et les zones publiques demandent un traitement spécifique avant tout parcours autonome.
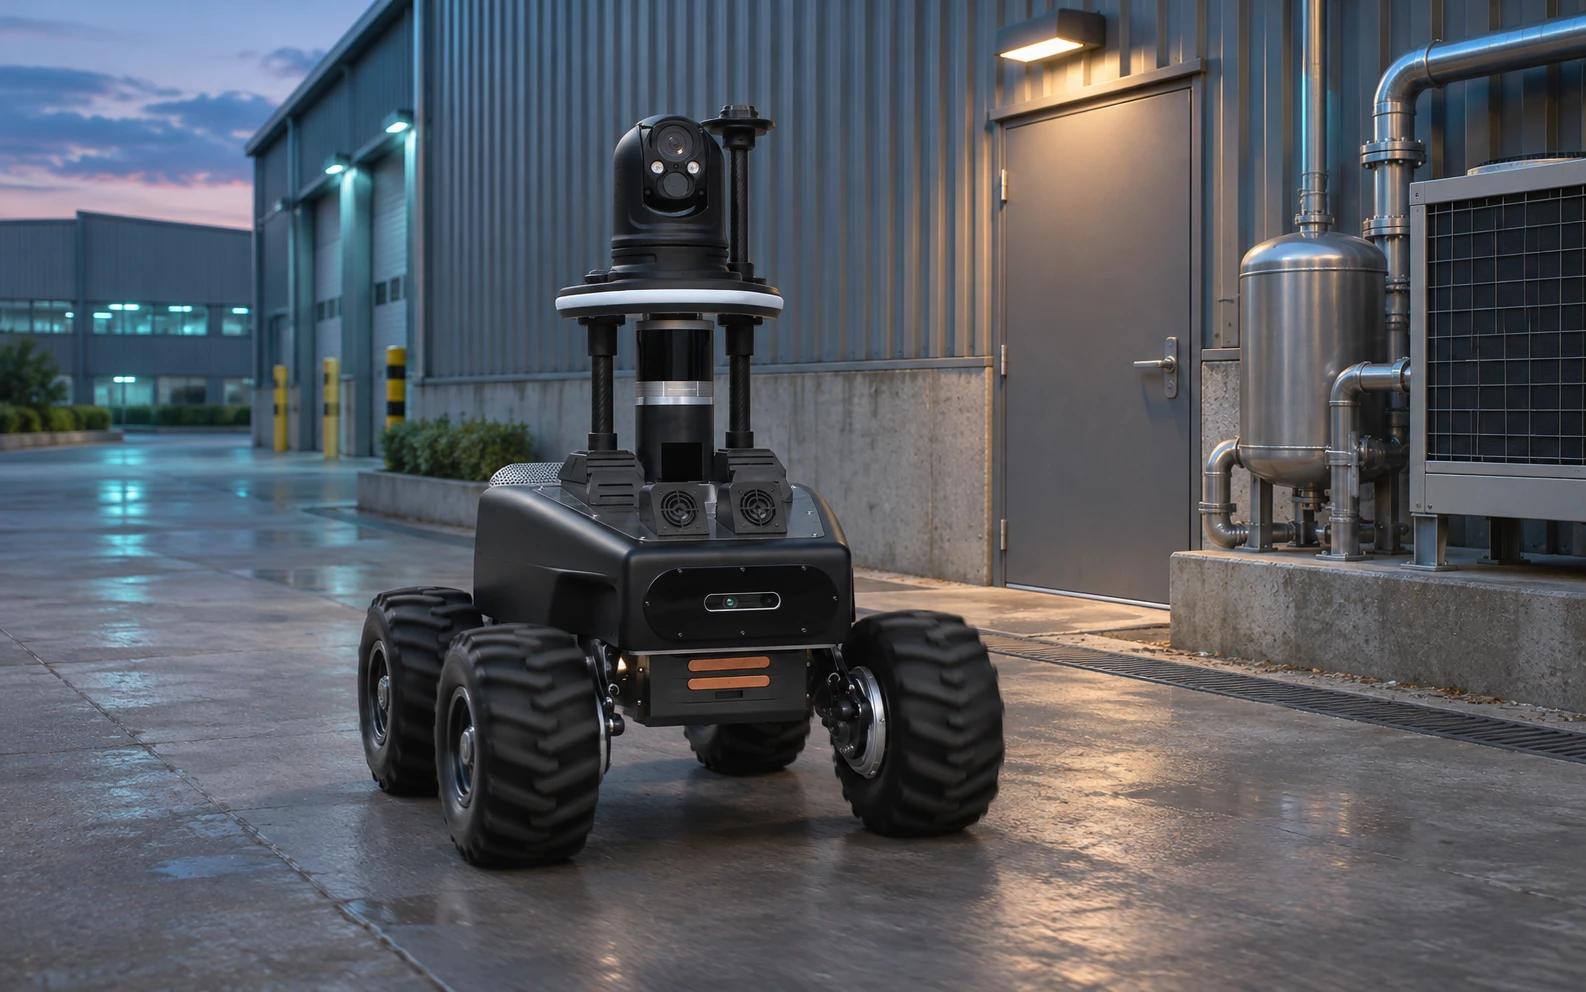
Scénario d’usage à adapter à votre site. La configuration et le parcours sont confirmés par l’étude et les essais.
02DU DÉPART À LA PRISE EN CHARGE
Se déplacer ne suffit pas. Le parcours doit produire une information utile, transmise au bon destinataire puis traitée selon une consigne.
L’exploitant choisit les horaires, la carte et les points à visiter. Avant le départ, il faut connaître le niveau de batterie requis, la disponibilité des capteurs et les zones temporairement fermées. La mission prévoit un retour possible à la station, plutôt qu’une durée construite uniquement sur l’autonomie maximale du catalogue.
La localisation associe la cartographie SLAM et les moyens retenus pour le site. Les informations du LiDAR, de la caméra de profondeur et de la navigation servent au déplacement. Les trajets et vitesses sont réglés pour les lieux réellement partagés avec des personnes ou des engins ; l’essai terrain décide des passages autorisés.
À un point de contrôle, l’orientation de la caméra visible et thermique doit correspondre à la mission : regarder une porte, un équipement ou une zone d’accès. Un point de ronde comprend donc une position et une observation attendue. Multiplier des arrêts sans contenu exploitable allonge la ronde sans améliorer le service.
Les modules de perception sélectionnés peuvent rechercher des personnes, des véhicules ou des anomalies thermiques. Les seuils, les horaires et les zones sont préparés avec l’exploitant. Une détection est un événement à vérifier : elle ne prouve pas à elle seule une intrusion, un départ de feu ou l’identité d’une personne.
Le destinataire reçoit les éléments prévus : lieu, heure, image ou information utile et consigne. Un opérateur examine la situation et décide de la suite. Si une téléopération est utile, elle s’effectue selon les droits et les conditions de sécurité. L’appel d’un intervenant et son délai doivent être organisés séparément.
Le retour à la station, l’état de charge et les erreurs font partie du résultat d’une mission. Une ronde interrompue ne doit pas être comptée comme complète. Les équipes vérifient les points non visités et la couverture restante pendant la recharge, puis déclenchent le relais prévu si la disponibilité devient insuffisante.
Une détection ne constitue pas une intrusion confirmée. Le destinataire vérifie le contexte, applique les consignes et décide de la suite. Le robot ne garantit ni l’absence d’incident, ni l’intervention physique.
03LE ROBOT DANS VOTRE SITE
Station, points de contrôle, zones autorisées et accès : voici comment organiser une mission avant de choisir les options.
Schéma de principe · Sans échelle · Parcours, accès et station à valider sur site.
DU PARCOURS À L’ACTION
Vérifier l’énergie, les capteurs et le chemin disponible. Une station ou une position de départ stable donne un repère connu ; la recharge automatique dépend de la version retenue.
Orienter la caméra bi-spectrale vers une surface accessible, avec une distance et un angle définis. Une thermographie demande une méthode : aucun diagnostic automatique universel n’est déduit de l’image.
Essayer le vrai sol, les croisements et les accès. Une porte, un seuil, un engin ou un chariot peut interrompre la mission ; les exclusions et les consignes sont prévues.
Définir le destinataire, la prise en charge et le relais si le robot ne termine pas son circuit. Le retour et la remise en charge sont intégrés au cycle complet.
04COMPRENDRE L’ENSEMBLE
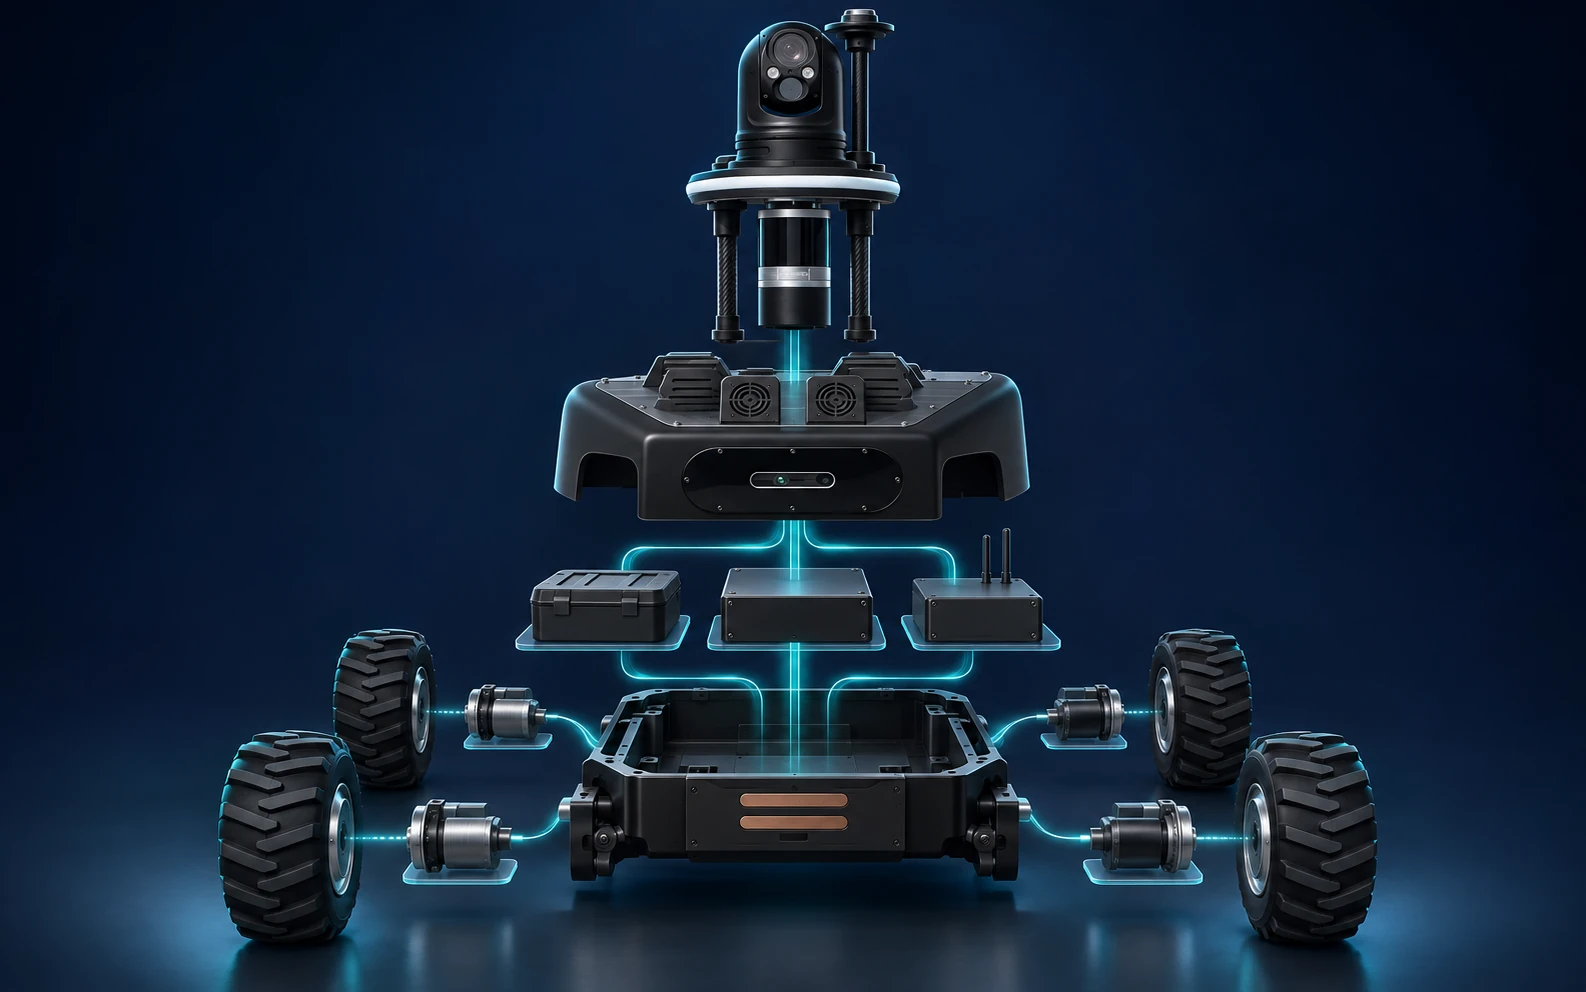
Percevoir, se déplacer, calculer, communiquer et se recharger : chaque fonction répond à une contrainte de la mission.
Associer une vue visible et une observation thermique sur un point d’inspection. Le zoom, les mesures et les alarmes dépendent de la caméra et de son paramétrage retenus.
Documenté par RobotnikDécrire l’environnement et fournir des informations de distance utiles à la localisation et à la navigation. Leur présence ne dispense pas d’essayer les obstacles particuliers du site.
Documenté par RobotnikContribuer à retrouver la position du robot sur sa carte et à construire ses déplacements. Le fonctionnement dans les transitions intérieur/extérieur doit être qualifié.
Documenté par RobotnikFaire fonctionner les commandes, la navigation, les analyses et l’interface d’exploitation. La version logicielle et les modules livrés sont à figer dans le dossier du projet.
Fonction documentée ; implantation interne non publiéeAcheminer les données et permettre la supervision selon l’architecture du site. Une couverture mesurée et des règles d’accès sont nécessaires.
Routeur 5G, Wi-Fi et Bluetooth documentésAlimenter les équipements et recharger le robot entre les missions. La station et l’espace d’approche font partie de l’installation.
Batterie 48V15 Ah et station documentéesDéplacer le châssis à roues et réaliser les manœuvres. L’adhérence, le rayon disponible et l’état des surfaces doivent être éprouvés.
Documenté par fiche AF:02.26Signaler la présence du robot et permettre les usages audio prévus au projet. Le recours au microphone exige une finalité et une configuration adaptées.
Documenté ; usages à cadrer05CAPTEURS, RÉSEAU ET SUPERVISION
Robotnik documente une interface pour cartographier, programmer et suivre les missions, gérer les droits et téléopérer. Protectas vérifie les versions livrées, les accès, les événements disponibles et le mode de connexion. Une capture fabricant sert à comprendre une interface ; elle ne prouve pas l’existence d’une intégration dans votre propre PC.
Le projet précise quelles alarmes remonter, vers quel poste et par quel chemin. Les interfaces avec un VMS, un logiciel de supervision ou un télésurveilleur sont qualifiées au cas par cas. Une architecture ouverte ne signifie pas qu’un branchement universel est inclus. Il faut aussi tester l’accusé de réception et l’escalade si le premier destinataire est indisponible.
Mesurer Wi-Fi ou réseau mobile sur tout le trajet, y compris au dock et dans les zones d’ombre. Tester ensuite un blocage, une perte de liaison et un retour impossible. Le comportement attendu, l’alerte de défaut et la personne responsable sont écrits. Ni la présence d’une carte SIM ni l’autonomie de déplacement ne garantissent une transmission permanente.
06LES REPÈRES DU MODÈLE
Les valeurs du fabricant servent à préparer l’étude. L’autonomie utile, les franchissements et la qualité d’observation se mesurent sur le parcours retenu.
| Point à examiner | Donnée documentée | Ce que cela signifie pour votre projet |
|---|---|---|
| Autonomie annoncée | Jusqu’à 5 h | Modèle standard ; mesurer le parcours avec les équipements actifs et la réserve de retour. |
| Vitesse maximale annoncée | 2,5 m/s | La vitesse de service dépend du site, des piétons et des engins. |
| Gabarit / masse | 736 × 614 × 894 mm ; 73 kg | Fiche AF:02.26. Ne pas mélanger avec les dimensions de l’ancienne fiche 06.24 ni avec le XL. |
| Protection | IP54 | Modèle standard. Les conditions d’exposition, de charge et de nettoyage sont à respecter. |
| Batterie | 48 V DC / 15 Ah | Ne pas transférer la batterie 29 Ah du XL. Durée de recharge à confirmer. |
| Motorisations | 4 × 500 W avec frein ; skid steering | Fiche AF:02.26. Les manœuvres et l’adhérence sont à tester sur les surfaces du site. |
| Pente publiée | 65 % dans la fiche AF:02.26 | Ce pourcentage n’est pas un angle en degrés. Une valeur catalogue ne garantit pas le passage réel ; l’ancienne valeur 80 % n’est pas reprise. |
| Température annoncée | −10 à +45 °C | Fiche AF:02.26 ; les limites de charge, stockage et équipements sont à confirmer. |
| Navigation | SLAM 3D + GPS ; LiDAR et RGB-D | Transitions intérieur / extérieur et zones particulières à qualifier. |
| Station documentée | 600 W ; centrage automatique | Station à fixer au devis ; approche, alimentation et répétabilité du retour à recevoir sur place. |
Sources fabricants consultées le 14 novembre 2026. Version matérielle, options et disponibilité à confirmer dans la proposition Protectas.
07PRÉPARER LA MISE EN SERVICE
Protectas reste votre interlocuteur unique : audit, choix de la configuration, préparation, livraison, intégration et formation.
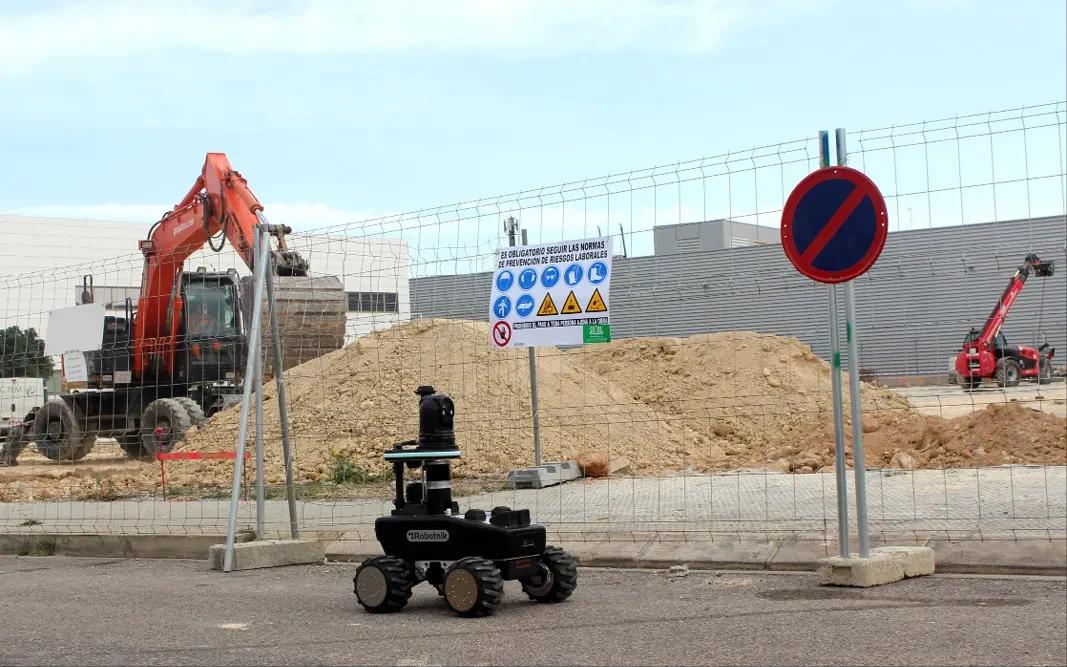
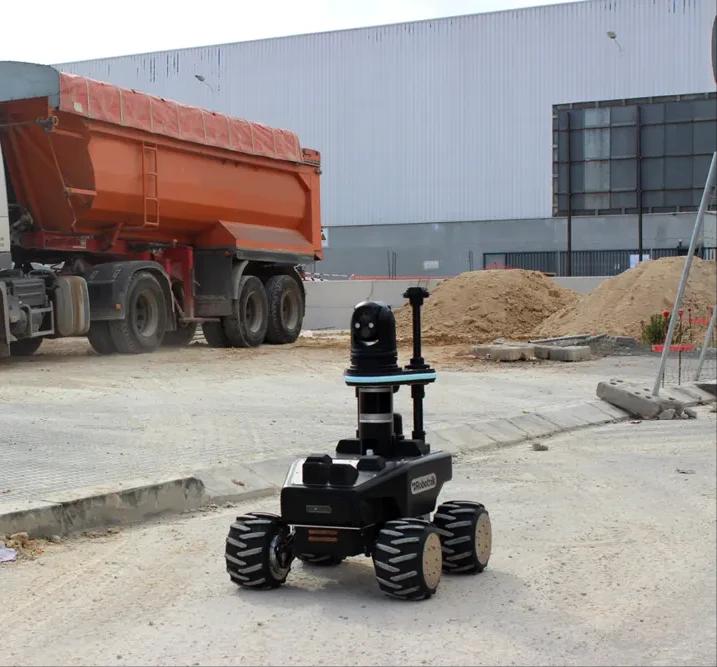
Relever pentes, adhérence, seuils, grilles, flaques, bordures, quais, zones vitrées et croisements. Examiner aussi les changements futurs : palettes, travaux, véhicules garés et portes fermées. La hauteur et la masse du robot doivent être compatibles avec les passages et l’accès de maintenance. Toute rampe reste un essai local ; une pente catalogue ne suffit pas.
Choisir une zone protégée des chocs et compatible avec l’environnement prévu pour la station, avec alimentation et dégagement d’approche. Le fabricant documente un centrage automatique et une activation des contacts en présence du robot. Le devis fixe la station effectivement livrée et les adaptations nécessaires, puis une série de retours valide le fonctionnement réel.
Définir les zones à filmer, les angles interdits, les habilitations et la conservation des données avec les responsables du site. Former les opérateurs à reconnaître une mission incomplète, récupérer un robot immobilisé et utiliser l’arrêt d’urgence. Les images doivent servir les finalités convenues ; la simple disponibilité d’un capteur n’autorise pas tous les usages.
08 / AVANT LA RÉCEPTION
Nous convenons de critères mesurables avant la mise en service : une mission terminée, un événement reçu, une reprise possible et des opérateurs formés.
Préparer mes critères de réception ↗Faire répéter le vrai circuit, aux heures utiles et avec la coactivité attendue. Consigner temps de trajet, points visités, énergie restante et interruptions. Comparer au service demandé, sans transformer une seule démonstration réussie en garantie annuelle.
Créer un scénario de test autorisé : présence dans une zone définie ou cible thermique maîtrisée. Vérifier l’événement, sa destination, sa lisibilité et l’accusé de réception. Tester aussi une situation normale proche pour examiner les alertes inutiles.
Bloquer un passage de manière contrôlée, interrompre la liaison dans un essai préparé et tester le retour au dock. Vérifier qui est alerté, comment le robot est mis en sécurité et comment la mission reprend. Recevoir les documents, droits, sauvegardes et contacts utiles.
09CHOISIR EN CONNAISSANCE DE CAUSE
Un robot doit rester dans son domaine d’emploi. Les situations exclues et les moyens de secours sont définis avant la mise en service.
Distance, angle, émissivité, reflets, météo et charge d’un équipement influencent l’observation. La détection d’une anomalie demande une méthode et une validation métier. Le robot ne devient pas pour autant un système de sécurité incendie réglementaire.
Escaliers, portes non intégrées, quai ouvert, terrain meuble ou circulation trop dense peuvent imposer une exclusion ou un autre moyen. La fiche du RB-WATCHER XL ne s’applique pas au standard. Un site peut nécessiter un mélange de caméras fixes, de rondes humaines et de robotique.
Recharge, nettoyage, mise à jour et dépannage créent des interruptions. L’objectif est de connaître leur effet sur le service et de prévoir le relais adapté. Aucun pourcentage de disponibilité, délai d’intervention ou remplacement automatique d’agent n’est annoncé sans engagement contractuel.
Temps de recharge du lot retenu · Modèle exact de caméra bi-spectrale et performances de mesure · Versions logicielles et modules inclus à la commande · Implantation des cartes et câblage internes · Compatibilité du VMS et du télésurveilleur du client · Comportement contractuel en perte de réseau.
10L’EXPLOITER DANS LA DURÉE
Nettoyage, batterie, pièces, logiciel et évolution des lieux : le contrat précise les responsabilités et les prestations réellement couvertes.
Contrôler l’état visible des roues, capteurs, arrêts, câbles accessibles et contacts de charge. Retirer les salissures selon les préconisations et examiner les journaux de mission. Une alerte récurrente exige un diagnostic ; la masquer pour rétablir une ronde fausse la disponibilité constatée.
Le contrat précise les contrôles préventifs, logiciels, batterie, station, pièces et assistance. Prévoir les essais après modification du parcours ou du réseau et une requalification après évolution majeure. Les délais, exclusions, éventuel relais et modalités de récupération sont écrits au devis.
11ACHAT OU LOCATION FINANCIÈRE
Le coût d’un Robotnik RB-Watcher comprend la configuration utile, son intégration et les services nécessaires à la mission. Le devis détaille ces postes.
Robot, capteurs et accessoires retenus, station compatible, transport, réseau, cartographie, licences, interfaces, essais et formation. Les éléments récurrents sont identifiés séparément.
Sous réserve d’éligibilité et d’accord du financeur. Comparer la durée ferme, le montant total des loyers, les frais, l’assurance, la maintenance et les conditions de restitution, reconduction ou sortie. Aucune mensualité ni option d’achat n’est présumée.
Connectivité, logiciels, batteries, consommables, entretien, interventions et moyens de relais. Les économies éventuelles reposent sur des coûts réellement évités, après prise en compte des missions humaines conservées.
12 / VOS QUESTIONS
Un point dépend de votre bâtiment ou de la configuration ? Nous l’inscrivons dans l’étude pour obtenir une réponse vérifiable.
Il apporte de l’observation et des événements. La levée de doute, la décision et l’intervention physique restent organisées avec des personnes et des consignes adaptées au site.
Non. Le modèle présenté est le RB-WATCHER standard. Une proposition portant sur le XL serait identifiée et décrite séparément.
Il peut compléter leurs points de vue. Pendant son déplacement ou sa recharge, certains points ne sont pas observés par le robot. L’étude doit conserver une couverture conforme au besoin.
Il s’agit d’un maximum annoncé par le fabricant. Le parcours, les arrêts, la température, la batterie et les capteurs actifs déterminent la durée utile mesurée.
Des fonctions de recherche d’anomalies thermiques sont documentées. Elles doivent être configurées et essayées ; elles ne remplacent pas les dispositifs incendie requis pour le bâtiment.
Elle doit être étudiée avec les interfaces et licences réellement disponibles. Le destinataire, le format, les droits, les essais et les responsabilités figurent dans la proposition.
Comparer le coût total des équipements, de l’intégration, des liaisons et du suivi sur une même durée. La location financière dépend de l’éligibilité et de l’accord du financeur ; ses conditions et sa fin de contrat sont détaillées.
Elle sépare les grandes fonctions documentées pour comprendre le rôle des capteurs, de l’énergie et de la mobilité. C’est un schéma de principe ; la disposition interne exacte et les procédures de démontage ne sont pas publiées ici.
VOTRE ROBOTNIK RB-WATCHER / PAR PROTECTAS
Votre activité, votre ville et les tâches à fiabiliser : quelques informations suffisent pour préparer le premier échange. L’étude précise le parcours, la configuration, les essais et le budget.
01 43 99 99 27Étude initiale et devis gratuits · Sans engagementChoisissez votre besoin. Les détails techniques seront précisés avec un conseiller.
Documentation fabricants consultée le 14 novembre 2026. Les photographies produits sont attribuées à leurs auteurs. Les études visuelles et schémas de principe ne prouvent ni une installation client, ni une fonction disponible de série. Les interfaces logicielles, licences et accessoires sont qualifiés dans l’étude.
POURSUIVRE LA COMPARAISON
 PadBotS5
Rondes extérieures
 PadBotS2
Rondes intérieures
 UnitreeGo2
Inspection accompagnée
 RobocoreBlackjack
Inspection intérieure